سولر پینلز کے لیے تھرمل امیجنگ: SESPNet کیسے پکڑتا ہے
فہرست مضامین
مختصر جواب: تھرمل امیجنگ آپ کو دکھاتی ہے کہ سولر ماڈیول کہاں گرم ہے؛ یہ آپ کو وجہ نہیں بتاتی۔ یہ مضمون اس بات پر روشنی ڈالتا ہے کہ درجہ حرارت دراصل کیا ظاہر کرتا ہے — ہاٹ اسپاٹ اس بات کی علامت ہے کہ کرنٹ کو کسی مزاحمتی راستے سے زبردستی گزارا جا رہا ہے، اور پھر حرارت اسی ترتیب سے انکیپسولنٹ، بیک شیٹ، شیشے اور انٹرکنیکٹس پر حملہ کرتی ہے۔ SESPNet وہ تشخیصی طریقہ ہے جو یہاں تھرمل دستخط کو اس کی برقی وجہ سے جوڑنے کے لیے استعمال کیا گیا ہے بجائے اس کے کہ تصویر کو ہی جواب سمجھا جائے۔ تھرمل اسکین کی درست تشریح درست اصلاحی اقدام کو بدل دیتی ہے: سیل کی سطح کا ہاٹ اسپاٹ کسی کریک یا سایہ زدہ سیل کی طرف اشارہ کرتا ہے، جبکہ سٹرنگ کی سطح کا ہاٹ اسپاٹ بائی پاس ڈایوڈ کی طرف جو کھلا ہوا فیل ہو چکا ہے۔ عملی اہمیت اس پیٹرن کو نقصان کے مستقل ہونے سے پہلے پڑھنے میں ہے، کیونکہ انکیپسولنٹ کی تنزلی اور بیک شیٹ کا جلنا شروع ہونے کے بعد قابلِ بحالی نہیں رہتے۔
PV ماڈیول مینوفیکچرنگ · از جیری، Ooitech
پروڈکٹ تعارف
تھرمل امیجنگ آپ کو بتاتی ہے کہ ہاٹ اسپاٹ کہاں ہے۔ یہ جو درجہ حرارت ظاہر کرتی ہے وہ وقت کے ساتھ ماڈیول پر اصل میں کیا لاگت ڈالتا ہے، اس کے لیے دیکھیں سولر پینل ہاٹ اسپاٹس، درجہ حرارت کیوں اہمیت رکھتا ہے اور حرارت کس چیز کو نقصان پہنچاتی ہے.
ایک سولر فارم میں دسیوں ہزار سے لے کر کئی ملین ماڈیولز تک ہو سکتے ہیں۔ دن بہ دن وہ گرمی، ہوا، ریت، بارش اور برف میں پڑے رہتے ہیں، تو یہ کوئی حیرت کی بات نہیں کہ انہیں ہر قسم کی بیماریاں لاحق ہو جاتی ہیں۔ سب سے عام، اور سب سے خطرناک، ہاٹ اسپاٹ ہے۔
ہاٹ اسپاٹ ایک ماڈیول پر صرف ایک چھوٹا سا دھبہ ہوتا ہے جو غیر معمولی طور پر زیادہ گرم چلتا ہے۔ بہترین صورت میں یہ آپ کی بجلی کی پیداوار کو کم کرتا ہے۔ بدترین صورت میں یہ backsheet کو جلا کر آگ لگا سکتا ہے، جس سے پورا پلانٹ خطرے میں پڑ جاتا ہے۔ مسئلہ یہ ہے کہ ماڈیولز کنارے سے کنارے تک بھرے ہوتے ہیں۔ عملے کو ہاتھ میں پکڑنے والے آلے کے ساتھ ایک ایک کر کے چیک کرنے بھیجنا سست ہے اور چیزیں نظر سے رہ جاتی ہیں۔ اسی لیے انفراریڈ تھرموگرافی اور ڈیپ لرننگ کے امتزاج کو توجہ کا مرکز بنا دیا گیا ہے۔
ایک ماڈیول پر انفراریڈ کیمرہ رکھیں، اس کے درجہ حرارت کے پھیلاؤ کو ہیٹ میپ کے طور پر کیپچر کریں، پھر ایک تربیت یافتہ نیورل نیٹ ورک کو وہ میپ آپ کے لیے پڑھنے دیں اور نشان زد کریں کہ کہاں گرم ہے اور کتنا گرم ہے۔ سننے میں سیدھا لگتا ہے۔ لیکن اسے میدان میں واقعی کام کرانا ایک اور کہانی ہے۔ انفراریڈ تصاویر میں تین موروثی خامیاں ہوتی ہیں جو عام الگورتھم کو پریشان کر دیتی ہیں: کم ریزولوشن، بے حد مختلف نقص کے سائز، اور بکھرے ہوئے پس منظر۔
SESPNet (Semantic Enhancement and Scale Perception Network) نامی ایک نئی طریقہ کار ان تینوں خامیوں کا براہ راست مقابلہ کرتی ہے۔ اس کے اعداد و شمار مضبوط ہیں: 92.1% اوسط درست درستگی، 62.4 فریم فی سیکنڈ، اور یہ اتنا چھوٹا ہے کہ ہتھیلی کے سائز کے ایمبیڈڈ ڈیوائس پر حقیقی وقت میں چل سکے۔ یہ مضمون بتاتا ہے کہ یہ ایک مدھم سرمئی انفراریڈ فریم سے ہر ہاٹ اسپاٹ کو کیسے نکالتا ہے۔
پہلے، ہاٹ اسپاٹ کیوں اہم ہیں۔ ایک پی وی ماڈیول بہت سے سیلز پر مشتمل ہوتا ہے جو سیریز میں جڑے ہوتے ہیں۔ اگر کوئی ایک سیل سایہ، مائیکرو کریک یا گندگی کی وجہ سے اپنی پیداوار کھو دیتا ہے، تو یہ کرنٹ دینا بند کر دیتا ہے اور ریزسٹر کی طرح کام کرنے لگتا ہے، باقی سیلز سے آنے والے کرنٹ کو حرارت میں بدل کر اپنے اندر جلا دیتا ہے۔ وہ ایک سیل پوری سٹرنگ کے لیے حرارت کا ذریعہ بن جاتا ہے، اپنے پڑوسیوں سے دسیوں ڈگری زیادہ گرم چلتا ہے۔ ہلکے کیسز سٹرنگ کی پیداوار کو کم کر دیتے ہیں۔ شدید کیسز وقت کے ساتھ encapsulant کو پکا دیتے ہیں، بیک شیٹ کو جلا دیتے ہیں، اور آگ بھی لگا سکتے ہیں۔ ہاٹ اسپاٹ کو جلد تلاش کرنا اور انہیں فوری طور پر نمٹانا پی وی آپریشنز کا ایسا کام ہے جس سے بچا نہیں جا سکتا۔
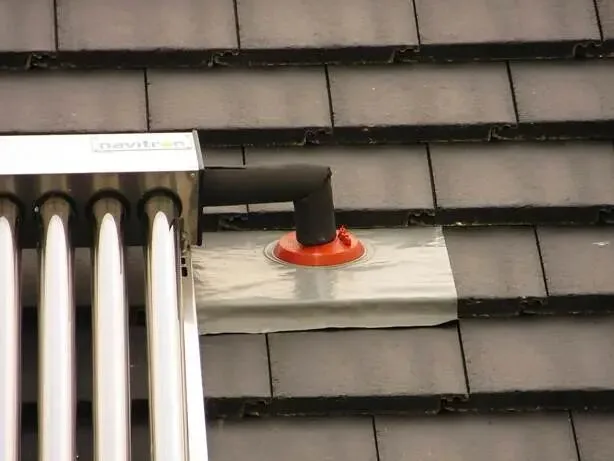
تصویر 1: چھت پر نصب سولر کلیکٹر ماڈیولز، برسوں سے باہر کے ماحول کے سامنے، جہاں مقامی درجہ حرارت کے اسپائک ہاٹ اسپاٹ بناتے ہیں۔
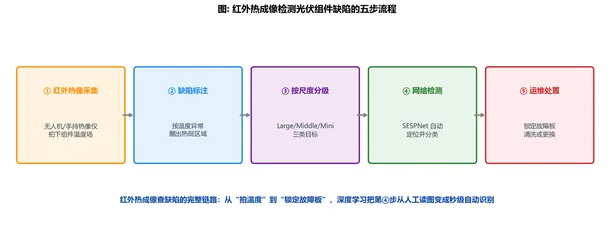
تصویر 2: PV ماڈیول نقائص کے لیے انفراریڈ تھرمل ڈیٹیکشن کا پانچ مرحلوں پر مشتمل ورک فلو، درجہ حرارت کیپچر کرنے سے لے کر خراب پینل کی نشاندہی تک۔
تکنیکی پیرامیٹرز
ہاٹ اسپاٹ کا پتہ لگانے کے لیے انفراریڈ کیوں لازمی ہے
اس الگورتھم کو سمجھنے کے لیے بنیادی باتوں سے شروع کریں: چھپے ہوئے PV نقائص کے لیے نظر آنے والی روشنی کا کیمرہ کیوں کام نہیں کرتا، اور انفراریڈ ہی واحد راستہ کیوں ہے۔
نظر آنے والی روشنی کی امیجنگ صرف عام فوٹوگرافی ہے۔ زیادہ ریزولوشن، بھرپور تفصیل، سطح پر دراڑیں، خروںچ اور گندگی دیکھنے کے لیے اچھی، وہ چیزیں جو آپ دیکھ سکتے ہیں۔ لیکن اس کی ایک مہلک حد ہے۔ یہ صرف ظاہری شکل پڑھتی ہے، درجہ حرارت نہیں۔ ماڈیول کے اندر مائیکرو کریک یا ٹھنڈا سولڈر جوائنٹ اکثر شروع میں اس کی ظاہری شکل نہیں بدلتا، پھر بھی وہ جگہ پر کرنٹ روکتا ہے اور اسے گرم کرتا ہے۔ نظر آنے والی روشنی کے کیمرے ان تھرمل نقائص کے خلاف بے بس ہیں، اور رات یا کم روشنی میں وہ بیکار ہیں۔
انفراریڈ ایک مختلف راستہ لیتا ہے۔ مطلق صفر سے اوپر کوئی بھی چیز انفراریڈ خارج کرتی ہے، اور جتنی گرم ہوگی اتنی ہی زیادہ تابکاری۔ ایک انفراریڈ کیمرہ اس تابکاری کو کیپچر کرتا ہے اور غیر مرئی درجہ حرارت کے پھیلاؤ کو سیدھا رنگ یا گرے اسکیل ہیٹ میپ پر پیش کرتا ہے۔ اسے کسی بیرونی روشنی کی ضرورت نہیں، اس لیے یہ دن یا رات کام کرتا ہے۔ ماڈیول کہاں گرم ہے اور کتنا، واضح طور پر ظاہر ہو جاتا ہے۔ ہاٹ اسپاٹ اور ٹوٹی گرڈ لائنز جیسے حرارت سے چلنے والے نقائص کے لیے، انفراریڈ قدرتی علاج ہے۔
اسی لیے انفراریڈ PV پلانٹس میں نقص کی شناخت کی درستگی اور رفتار دونوں بڑھانے کا ایک اہم ذریعہ بن گیا ہے۔ انفراریڈ کیمرے والا ڈرون چند منٹوں میں پوری صف کو سکین کر سکتا ہے، دستی عملے سے درجنوں گنا تیز۔ لیکن حرارت دیکھنے کی یہ صلاحیت ایک قیمت پر آتی ہے: تصویر کا معیار نظر آنے والی روشنی سے کہیں کم ہے۔
پرانا دستی طریقہ کار میں کارکن آلات اٹھائے پینل بہ پینل پیمائش کرتے ہیں۔ یہ سست ہے اور تجربے پر بہت زیادہ انحصار کرتا ہے۔ ماڈیولز تنگ بھرے اور ہزاروں کی تعداد میں ہوں تو ایک ایک کر کے پڑھنا تھکا دینے والا، غلطی کا شکار، اور رات کو تقریباً ناممکن ہے۔ ڈرون اور انفراریڈ کا امتزاج کیپچر کے مرحلے کو زیادہ سے زیادہ کرتا ہے، لیکن اگر آپ پھر بھی وہ ہزاروں تصاویر ہاتھ سے پڑھیں، تو رکاوٹ پیمائش سے دیکھنے کی طرف منتقل ہو جاتی ہے۔ چکر مکمل کرنے کے لیے آپ کو تصاویر پڑھنے کے لیے ایک الگورتھم چاہیے۔ یہی ڈیپ لرننگ کا اشارہ ہے۔
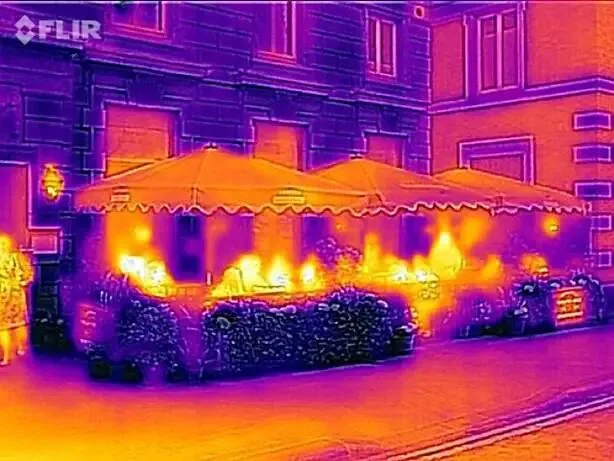
تصویر 3: ایک عام انفراریڈ ہیٹ میپ۔ جتنا گرم علاقہ، اتنا ہی گرم رنگ، اور زیادہ گرم خطہ ایک نظر میں نمایاں ہو جاتا ہے۔ یہ ہاٹ اسپاٹ کا پتہ لگانے کا خام مال ہے۔
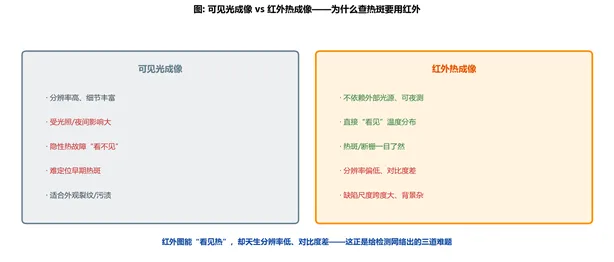
تصویر 4: نظر آنے والی روشنی اور انفراریڈ امیجنگ کے درمیان کام کی تقسیم۔ تھرمل نقائص کے لیے، انفراریڈ قدرتی علاج ہے۔
انفراریڈ نقص کی شناخت میں تین سخت ہڈیاں
انفراریڈ حرارت دیکھ سکتا ہے، لیکن یہ شناخت کے الگورتھم کو تین مشکل مسائل دیتا ہے۔ یہی تین وجوہات ہیں کہ بہت سے تیار الگورتھم PV انفراریڈ کام میں ناکام ہو جاتے ہیں۔
ایک: کم کنٹراسٹ۔ انفراریڈ فریم مجموعی طور پر مدھم اور سرمئی ہوتے ہیں۔ نقص اور پس منظر کے درمیان گرے اسکیل کا فرق شروع ہی سے کم ہوتا ہے، اور اس پر امیجنگ نوائز کی وجہ سے نقائص پس منظر میں گم ہو جاتے ہیں۔ الگورتھم اہم خصوصیات نہیں پکڑ سکتا، اس لیے درستگی متاثر ہوتی ہے۔
دو: نقص کے سائز میں بے حد فرق۔ ایک ہی انفراریڈ فریم میں، ہاٹ اسپاٹ کے سائز دسیوں گنا مختلف ہو سکتے ہیں۔ کچھ ایک پوری بائی پاس شدہ سٹرنگ ہیں جو ایک بڑے حصے پر چمک رہی ہے؛ دیگر صرف ایک سیل ہیں جو ایک کونے میں ہلکا سا گرم ہو رہا ہے۔ ایک مقررہ ریسیپٹو فیلڈ، وہ حد جو نیٹ ورک ایک پاس میں واضح طور پر دیکھ سکتا ہے، ایسے پھیلاؤ کے خلاف ایک کو کھو دیتا ہے: بڑا ہدف ملے تو چھوٹا چھوٹ جائے، یا اس کے برعکس۔
تین: چھوٹے ہدف کی معلومات ضائع ہو جاتی ہیں۔ یہ سب سے مشکل ہے۔ نیورل نیٹ ورکس تہہ بہ تہہ ڈاؤن سیمپل کرتے ہیں، اعلیٰ سطحی معنی نکالنے کے لیے تصویر کو چھوٹا کرتے ہیں۔ لیکن چھوٹے ہاٹ اسپاٹ جو شروع میں صرف دسیوں پکسلز تھے، سکڑتے سکڑتے ہموار ہو جاتے ہیں، یہاں تک کہ فیصلہ ہونے تک تقریباً کچھ باقی نہیں بچتا، اور شناخت کو بڑا دھچکا لگتا ہے۔
تینوں کو ملا کر دیکھیں تو واضح ہے: PV انفراریڈ نقص کی شناخت مشکل ہے کیونکہ آپ کو ایک ہی وقت میں "واضح نہیں دیکھ سکتے، سائز ہر جگہ، آسانی سے گم" سے لڑنا پڑتا ہے۔ SESPNet کی تین بنیادی اپ گریڈز میں سے ہر ایک ان ہڈیوں میں سے ایک کو نشانہ بناتی ہے: ایک سیمنٹکس کو بڑھاتی ہے تاکہ پس منظر کو دبایا جائے، ایک سائز سے نمٹنے کے لیے پیرامڈ بناتی ہے، ایک چھوٹے اہداف کو بحال کرنے کے لیے چینلز کی حفاظت کرتی ہے۔
آف دی شیلف ڈیٹیکٹر کیوں نہ لیں؟ آبجیکٹ ڈیٹیکشن بہت تیزی سے آگے بڑھی ہے، اور یہ دو راستوں میں تقسیم ہوتی ہے۔ ایک دو مرحلوں والا: پہلے ممکنہ علاقوں کی موٹی چھانٹی، پھر ہر ایک کا بغور جائزہ، زیادہ درستگی مگر سست۔ دوسرا ایک مرحلے والا: ایک نظر میں مقام اور قسم دونوں، تیز اور حقیقی وقت کے لیے موزوں۔ YOLO سیریز ایک مرحلے والے کا پرچم بردار ہے۔ لیکن یہ عمومی الگورتھم عام مرئی تصاویر پر تربیت یافتہ ہیں، اور کم کنٹراسٹ، بے حد مختلف پیمانے والے پی وی انفراریڈ فریموں پر ڈالنے سے، وہ جدوجہد کرتے ہیں۔ SESPNet کی اپ گریڈز ان تین خلاوں کو پُر کرتی ہیں، جو انفراریڈ نقائص کے لیے خاص طور پر بنائی گئی ہیں۔
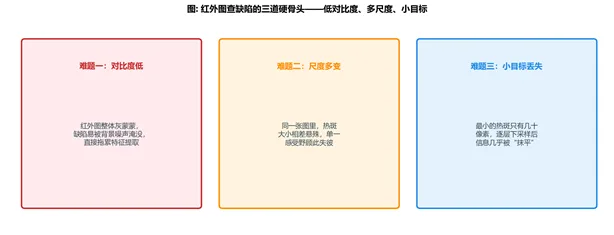
شکل 5: انفراریڈ نقص کی نشاندہی کی تین مشکل ہڈیاں: کم کنٹراسٹ، متعدد پیمانے، اور چھوٹے اہداف۔
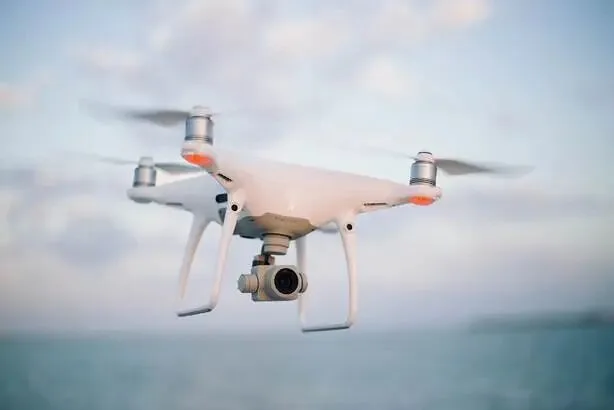
شکل 6: ایک ملٹی روٹر ڈرون جس پر کیمرہ نصب ہے، صف کے اوپر اڑتا ہوا بڑی تعداد میں انفراریڈ تصاویر لیتا ہے، منٹوں میں وہ علاقہ سمیٹ لیتا ہے جسے ٹیم آدھا دن لے گی۔
تکنیکی فوائد
پہلا قدم: سیمنٹک افزودگی، نقائص کو پس منظر سے باہر نکالنا
SESPNet اپنے بنیادی ماڈل کے طور پر YOLOv10 پر بنایا گیا ہے۔ YOLOv10 آج کے مقبول ترین حقیقی وقت ڈیٹیکٹرز میں سے ایک ہے، جو مئی 2024 میں سِنگھوا کی ٹیم نے جاری کیا، تیز، درست اور تعیناتی کے لیے آسان بنایا گیا۔ SESPNet اس پر تین عمل کرتا ہے، اور پہلا بیک بون میں سیمنٹک انفارمیشن اینہانسمنٹ ماڈیول، SIEM، شامل کرتا ہے۔
یہ جس مسئلے کو حل کرتا ہے وہ کم کنٹراسٹ کا ہے۔ انفراریڈ نقص کی تصاویر میں ناقص کنٹراسٹ پس منظر کے شور کو ماڈل کے نکالے گئے فیچرز میں مداخلت کرنے دیتا ہے، جس سے درستگی متاثر ہوتی ہے۔ SIEM بیک وقت دو طریقوں سے کام کرتا ہے۔ ایک عالمی توجہ کی شاخ پوری تصویر کے مجموعی مفہوم کو لیتی ہے، طے کرتی ہے کہ کیا پس منظر ہے اور کیا نقص چھپا رہا ہو سکتا ہے، تاکہ بے ترتیبی کی مداخلت کم ہو جائے۔ ایک مقامی توجہ کی شاخ نقص کی اپنی تفصیل اور ساخت پر توجہ دیتی ہے، اس کے فیچر اظہار کو تیز کرتی ہے۔
ہر شاخ اپنی چیز دیکھتی ہے، پھر عالمی اور مقامی کو وزن دے کر یکجا کیا جاتا ہے۔ اسے ایسے سمجھیں جیسے پوری چھت کا خاکہ دیکھنے اور بے ترتیبی خارج کرنے کے لیے آنکھیں تنگ کرنا، پھر ایک مشتبہ جگہ پر جھک کر غور سے دیکھنا۔ قریب اور دور ملا کر، نقص مدھم پس منظر سے باہر نکال لیا جاتا ہے۔ یکجا شدہ فیچرز نقص کی تفصیل رکھتے ہیں جبکہ پس منظر کی مداخلت کو دباتے ہیں، اس لیے فیچر اظہار واضح طور پر زیادہ مضبوط ہوتا ہے۔
اس کا فائدہ بعد میں ابلیشن اسٹڈی میں صاف نظر آتا ہے: صرف SIEM شامل کریں تو اوسط درستگی تینوں ہدف کلاسوں میں بڑھ جاتی ہے، پیچیدہ پس منظر کا مقابلہ کرنے میں حقیقی بہتری کے ساتھ۔
بیک بون ماڈل کا وہ حصہ ہے جو سب سے پہلے تصویر کو چھوتا ہے اور بنیادی فیچرز نکالتا ہے۔ SIEM کو یہاں رکھنے کا مطلب ہے منبع پر صفائی: کچھ بھی آگے بھیجنے سے پہلے، نقص کے فیچرز پہلے ہی مضبوط اور پس منظر کا شور پہلے ہی دبا دیا جاتا ہے۔ صاف منبع کے ساتھ، بعد میں پیمانے کی ہینڈلنگ اور ہدف کی لوکلائزیشن بے ترتیبی سے گمراہ نہیں ہوں گی۔ اسی لیے یہ بیک بون میں بیٹھتا ہے اور کہیں اور نہیں۔ آلودگی کا علاج جلدی کریں۔
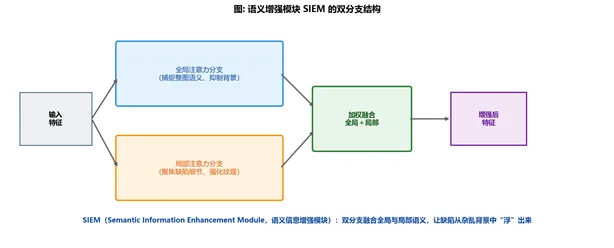
شکل 7: SIEM سیمنٹک اینہانسمنٹ ماڈیول کی دو شاخوں والی ساخت۔ عالمی شاخ پس منظر کو دبانے کے لیے بڑی تصویر پڑھتی ہے، مقامی شاخ نقص کو مضبوط کرنے کے لیے تفصیل دیکھتی ہے، پھر دونوں کو وزن دے کر یکجا کیا جاتا ہے۔
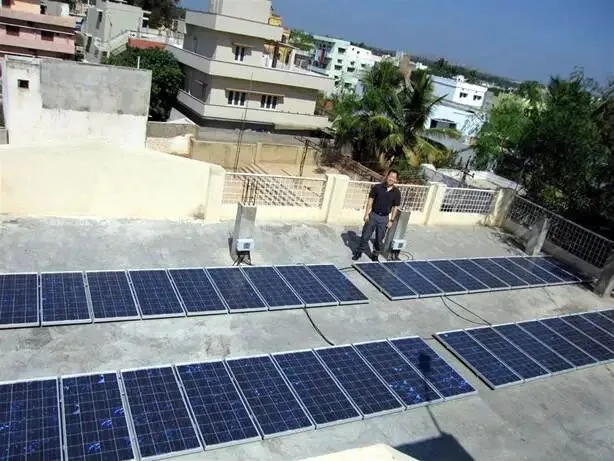
شکل 8: چھت پر پی وی صف۔ ماڈیولز کا گھنا میدان بالکل وہی بے ترتیب منظر ہے جو ڈیٹیکشن الگورتھم کو مداخلت فراہم کرتا ہے۔
دوسرا قدم: پیرامڈ پولنگ، بڑے اور چھوٹے ہاٹ اسپاٹ دونوں فوکس میں
دوسری تبدیلی YOLOv10 کے اصل اسپیشل پیرامڈ پولنگ ماڈیول کو اسپیس اٹینشن پیرامڈ پولنگ ماڈیول، SAPPM سے بدل دیتی ہے۔ یہ مختلف پیمانے کے مسئلے کو نشانہ بناتی ہے۔
"پیرامڈ پولنگ" کو یوں پڑھا جا سکتا ہے کہ ایک ہی فیچر میپ کو بیک وقت مختلف سائز کی کئی کھڑکیوں سے اسکین کرنا۔ چھوٹی کھڑکیاں باریک تفصیل دیکھتی ہیں، چھوٹے ہاٹ اسپاٹ کے لیے اچھی؛ بڑی کھڑکیاں چوڑا دیکھتی ہیں، بڑے ہاٹ اسپاٹ کے لیے اچھی۔ تحقیق چھوٹی سے بڑی تک کئی پولنگ کھڑکیاں متوازی چلاتی ہے، تاکہ نقص چاہے کئی قطاریں بھرے یا صرف ہتھیلی جتنا ذرہ ہو، صحیح کھڑکی اسے پکڑ لے۔
اس کے اوپر، SAPPM مقامی توجہ کی ایک تہہ شامل کرتا ہے۔ یہ مختلف کھڑکیوں کے فیچرز کو مختلف وزن دیتا ہے، تاکہ واقعی اہم پیمانے کی معلومات سامنے رہے جبکہ غیر متعلق کم ہو، پھر ان کثیر پیمانے فیچرز کو زیادہ مکمل فیچر میپ میں سی دیتا ہے۔ مختصراً، پہلا حصہ "ہر سائز دیکھنا" سنبھالتا ہے، دوسرا "جو دیکھا جانا چاہیے اسے نمایاں کرنا۔" مل کر یہ ماڈل کی کثیر پیمانے اہداف کی سمجھ کو تیزی سے بڑھاتے ہیں۔
یہ براہ راست پرانے ایک کو چھوڑ کر دوسرا پانے کے مسئلے کو کم کرتا ہے۔ مقررہ ریسیپٹو فیلڈ والا نیٹ ورک بڑے کو دیکھتے ہوئے چھوٹے کو گرا دیتا ہے؛ SAPPM کے ساتھ، بڑے اور چھوٹے ہاٹ اسپاٹ ایک ہی پاس میں واضح دیکھے جا سکتے ہیں، چاہے سائز کا فرق کتنا ہی ہو۔
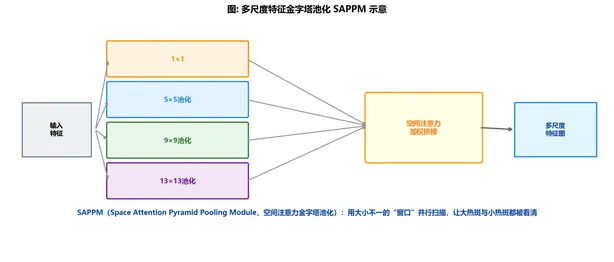
شکل 9: SAPPM کثیر پیمانے فیچر پیرامڈ پولنگ کا خاکہ، مختلف سائز کی کھڑکیوں سے متوازی اسکین پھر مقامی توجہ کے وزن کے ساتھ سیائی گئی۔
شکل 10: ایک پلانٹ کی فضائی تصویر۔ ڈرون مختلف بلندیوں سے تصاویر لیتے ہیں، جس سے ایک ہی نقص تصویر میں اور بھی مختلف پیمانوں پر نظر آتا ہے۔
تیسرا قدم: چینل توجہ، قریب قریب گم ہو چکے چھوٹے اہداف واپس پکڑنا
تیسری تبدیلی نیک نیٹ ورک میں آتی ہے، ایک کثیر پیمانے چینل توجہ میکانزم، MCI بناتی ہے۔ یہ سب سے مشکل مسئلہ حل کرتی ہے، چھوٹے ہدف کی معلومات کا ضیاع۔
پہلے چینلز پر ایک بات۔ جب نیٹ ورک تصویر پر کارروائی کرتا ہے، یہ فیچرز کو کئی متوازی چینلز میں تقسیم کرتا ہے، ہر ایک تصویر کو مختلف زاویے سے بیان کرتا ہے۔ چھوٹے ہدف کے فیچرز پہلے ہی کمزور ہوتے ہیں، ان چینلز میں بکھرے ہوئے، اور اگر ہر چینل صرف اپنا خیال رکھے بغیر تبادلے کے، وہ قیمتی معلومات تہہ در تہہ منتقلی میں آسانی سے ڈوب جاتی ہیں۔
MCI کا طریقہ چینلز کے درمیان تعامل بنانا ہے، انہیں ایک دوسرے سے بات کرنے دینا۔ جہاں بھی کوئی چینل چھوٹے ہدف کا کوئی نشان رکھتا ہے، بین چینل تعاون اسے بڑھاتا اور محفوظ رکھتا ہے۔ یہ چھوٹے پیمانے فیچر معلومات کے اخراج کو مزید مضبوط کرتا ہے، اور وہ چھوٹے ہاٹ اسپاٹ جو ڈاؤن سیمپلنگ میں غائب ہونے والے تھے واپس پکڑ لیے جاتے ہیں۔
یہ تینوں اقدامات نیٹ ورک میں کہاں بیٹھتے ہیں یہ بھی سوچا سمجھا ہے۔ SIEM بیک بون کے منبع پر فیچرز صاف کرتا ہے، SAPPM بیک بون کے آخر میں کثیر پیمانے معلومات جمع کرتا ہے، اور MCI نیک میں آخری پالش کرتا ہے جو بیک بون کو ڈیٹیکشن ہیڈ سے جوڑتا ہے۔ آگے، درمیان، پیچھے، مل کر یہ فیچرز نکالنے، جمع کرنے اور خارج کرنے کی پوری زنجیر کا احاطہ کرتے ہیں، اور ہر قدم کو انفراریڈ نقص کے ایک درد کا نشانہ بنایا گیا علاج ملتا ہے۔
تینوں اقدامات کے واضح کردار ہیں: SIEM کنٹراسٹ سنبھالتا ہے، SAPPM پیمانہ سنبھالتا ہے، MCI چھوٹے اہداف سنبھالتا ہے۔ یہ اکیلے نہیں لڑتے بلکہ چھڑی آگے بڑھاتے ہیں: پہلے نقص کو پس منظر سے باہر نکالیں، پھر تمام سائز کا احاطہ کریں، پھر سب سے زیادہ پھسلنے والے چھوٹے ہدف کو پکڑیں۔ اس امتزاج سے، انفراریڈ نقص کی نشاندہی کی تین مشکل ترین ہڈیاں ایک ایک کر کے الگ ہو جاتی ہیں۔
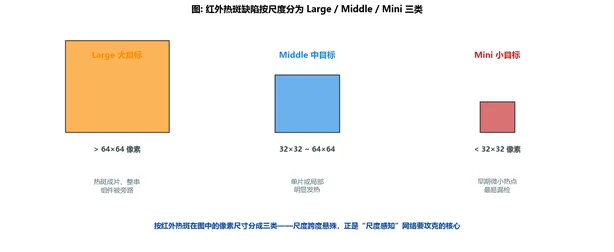
شکل 11: انفراریڈ ہاٹ اسپاٹ پیمانے کے مطابق بڑے، درمیانے اور چھوٹے میں ترتیب دیے گئے۔ سائز کا فرق بہت بڑا ہے، اور سب سے چھوٹے ہاٹ اسپاٹ چھوٹ جانے کے سب سے زیادہ امکان والے ہیں۔
شکل 12: انفراریڈ کیمرے سے پکڑا گیا ایک مدھم ہدف۔ ہدف جتنا چھوٹا اور مدھم، اتنا ہی آسان ہے کہ کارروائی میں ہموار ہو کر غائب ہو جائے۔
پروڈکٹ ایپلیکیشن
اسکور کارڈ: 92.1% درستگی، 62 فریم فی سیکنڈ
تین اقدامات کا اثر ڈیٹا پر اترتا ہے۔ محققین نے اپنا PV ماڈیول انفراریڈ ڈیفیکٹ ڈیٹاسیٹ بنایا، ہاٹ اسپاٹس کو تصویر میں ان کے پکسل سائز کے مطابق تین کلاسوں میں لیبل کیا: 64x64 پکسلز سے زیادہ بڑا، 32x32 اور 64x64 کے درمیان درمیانہ، 32x32 سے کم منی۔ تشخیص اچھی ہے یا نہیں، یہ کلاس بہ کلاس، پیمانہ بہ پیمانہ پڑھنا پڑتا ہے۔
درستگی دو میٹرکس پر منحصر ہے۔ ایک ہے ریکال، R، جو جواب دیتی ہے "جن نقائص کو تلاش ہونا چاہیے تھا، ان میں سے کتنے بازیافت ہوئے۔" دوسری ہے اوسط اوسط درستگی، PmA، جو کلاسوں کے درمیان تشخیصی درستگی کا اوسط ہے، وہ مجموعی اسکور جس کی ایک ڈیٹیکٹر سب سے زیادہ پرواہ کرتا ہے۔ اس میں تشخیص کی رفتار شامل کریں، جو فی سیکنڈ پروسیس ہونے والے فریموں میں ناپی جاتی ہے، اور یہ تینوں اعداد مل کر کسی الگورتھم کی مکمل کہانی بیان کرتے ہیں۔
ماڈیول بہ ماڈیول ایبلیشن سے شروع کریں۔ اسٹاک YOLOv10 کو بنیاد بنا کر، اس کی اوسط اوسط درستگی 89.8% ہے۔ صرف SIEM شامل کریں، 90.4% تک؛ صرف SAPPM، 90.5%؛ صرف MCI، 90.7%۔ ہر اقدام مدد کرتا ہے۔ تینوں کو یکجا کریں، مکمل SESPNet، اور اوسط اوسط درستگی 92.1% پر چھلانگ لگاتی ہے۔ نمایاں چھوٹے اہداف ہیں: بنیاد کی منی درستگی صرف 86.7% ہے، اور تینوں کے ساتھ یہ 90.3% تک پہنچ جاتی ہے، پورے 3.6 پوائنٹس، جو چھوٹے اہداف کی بازیابی میں MCI کے کام کو ثابت کرتا ہے۔
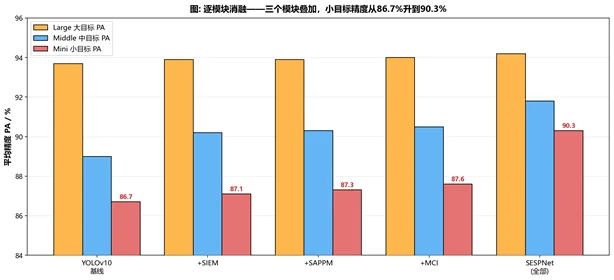
شکل 13: ماڈیول بہ ماڈیول ایبلیشن۔ تینوں ماڈیولز کے یکجا ہونے پر، سب سے مشکل چھوٹے ہدف کی درستگی 86.7% سے 90.3% تک بڑھ جاتی ہے۔
شکل 14: ایک لامتناہی بڑا زمینی پلانٹ۔ اس کے ہزاروں لاکھوں ماڈیولز بالکل وہی ہیں جنہیں یہ الگورتھم ایک ایک کر کے جانچنا ہے۔
آمنے سامنے: ایک اسٹیج پر نو الگورتھم
اپنے آپ سے موازنہ کافی نہیں۔ یہ مطالعہ SESPNet کو آٹھ دیگر مرکزی دھارے کے الگورتھم کے ساتھ ایک ہی اسٹیج پر رکھتا ہے، انہیں ایک ہی ڈیٹاسیٹ پر تربیت دیتا ہے، اور درستگی اور رفتار کو ساتھ ساتھ ناپتا ہے۔
نتیجہ خود بولتا ہے۔ Faster R-CNN اور Cascade R-CNN جیسے کلاسک دو مرحلے والے الگورتھم کی فیچر نکاسی محدود ہے اور وہ سست چلتے ہیں، 86% سے 88% اوسط اوسط درستگی پر اترتے ہیں، جو زیادہ ریئل ٹائم کارکردگی مانگنے والے مناظر کے لیے موزوں نہیں۔ SSD سب سے تیز ہے مگر اس کی درستگی صرف 74.3% ہے، واضح طور پر کم۔ YOLO سیریز مجموعی طور پر زیادہ متوازن ہے: YOLOv7 کے 88.1% سے، YOLOX، YOLOv8، YOLOv10 اور YOLOv11 کے ذریعے، درستگی 89% سے 90% کی حد تک چڑھتی ہے اور رفتار سب تقریباً پچاس سے ساٹھ فریم فی سیکنڈ کے آس پاس ہے۔
SESPNet اس منحنی کو مزید اوپر دائیں طرف دھکیلتا ہے: 92.1% اوسط اوسط درستگی، دوسرے نمبر سے تقریباً 2 پوائنٹس اوپر، اور 62.4 فریم فی سیکنڈ، YOLO کے تیز رفتاروں کے ساتھ قدم بہ قدم۔ یہ درستگی بڑھانے کے لیے رفتار قربان نہیں کرتا؛ یہ تیز اور درست کے اوپر دائیں مقام پر قابض رہتا ہے جہاں دوسرے نہیں پہنچ سکتے۔ یہی اس کی سب سے بڑی قدر ہے۔ ماڈیولز کی بے پناہ تعداد والے منظر میں جہاں آپ گشت کرتے ہوئے فیصلہ کرتے ہیں، ہر ذرا سی سستی لاگت ہے۔
R = TP ÷ ( TP + FN ) · P = TP ÷ ( TP + FP )
یہ دو سطریں درستگی کے میٹرکس کی بنیادی تعریفیں ہیں۔ R (ریکال) حقیقی نقائص کے پکڑے جانے کا حصہ ناپتی ہے، P (درستگی) ناپتی ہے کہ رپورٹ شدہ نقائص میں سے کتنے حقیقی ہیں، اور PmA کلاسوں اور درستگی کی سطحوں کے پار حساب کیا گیا کل اسکور ہے۔ منطق پیچیدہ نہیں: جتنا کم چھوڑیں (زیادہ ریکال) اور جتنا کم غلط الارم (زیادہ درستگی)، دونوں سروں کو قابو میں رکھیں، تو آپ کے پاس ایک قابل اعتماد ڈیٹیکٹر ہے۔
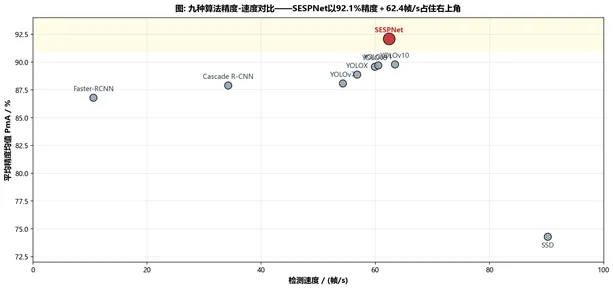
شکل 15: نو الگورتھم کا درستگی-رفتار موازنہ۔ SESPNet 92.1% درستگی اور 62.4 FPS کے ساتھ اوپر دائیں کونے پر قابض ہے۔
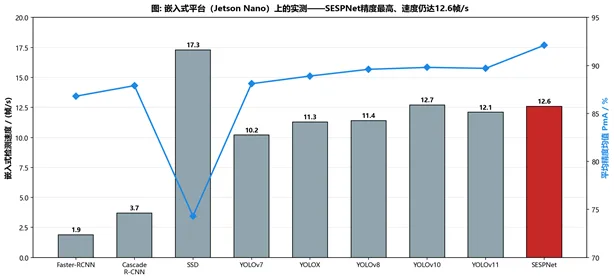
شکل 16: ایک ایمبیڈڈ پلیٹ فارم پر حقیقی دنیا کا ٹیسٹ۔ سب سے درست SESPNet پھر بھی 12.6 FPS پر مستحکم رہتا ہے۔
ہتھیلی کے سائز کے ڈبے میں سمایا اور پھر بھی ریئل ٹائم
لیب میں اچھا چلنا اس بات کا مطلب نہیں کہ یہ میدان میں قابل استعمال ہے۔ PV پلانٹس زیادہ تر کھلے میدانوں میں ہوتے ہیں، جہاں معائنہ کے آلات کی کمپیوٹ اور طاقت محدود ہوتی ہے۔ آیا الگورتھم کم طاقت والے چھوٹے ڈبے میں فٹ ہو کر ریئل ٹائم چل سکتا ہے، یہ حقیقی تعیناتی کی آخری رکاوٹ ہے۔
محققین نے اسے Jetson Nano نامی ایک ایمبیڈڈ پلیٹ فارم پر منتقل کر کے تصدیق کی۔ اس کا پروسیسر ایک کواڈ کور ARM چپ ہے جس کے ساتھ انٹری لیول 128 کور GPU ہے، جو لیب ورک سٹیشن اور اس کے مخصوص کارڈ سے کمپیوٹ اور طاقت دونوں میں بہت نیچے ہے۔ SESPNet کو اسی ان پٹ پیمانے پر تعینات کیا گیا، پھر اس چھوٹے بورڈ پر دیگر الگورتھم کے خلاف دوڑایا گیا۔
نتیجہ پھر اس کا توازن ثابت کرتا ہے۔ کلاسک دو مرحلے والے الگورتھم ایمبیڈڈ ماحول میں اپنا اصل رنگ دکھاتے ہیں: Faster R-CNN 1.9 فریم فی سیکنڈ پر گر جاتا ہے، بمشکل ریئل ٹائم؛ Cascade R-CNN صرف 3.7۔ YOLO سیریز عام طور پر گیارہ یا بارہ فریم کے قریب گر جاتی ہے، جبکہ SESPNet 12.6 فریم فی سیکنڈ برقرار رکھتے ہوئے سب سے اوپر 92.1% درستگی بھی رکھتا ہے، ہلکے YOLOs کے ساتھ ساتھ، بلکہ تھوڑا آگے۔ کمپیوٹ شدید کم ہونے پر بھی، یہ درست اور مستحکم رہتا ہے، جو دکھاتا ہے کہ ڈیزائن وسائل سے محدود مناظر کے لیے کتنا موزوں ہے۔
اس کا مطلب ہے کہ اس الگورتھم سے لیس ڈرون یا پورٹیبل معائنہ کار کو تصاویر کلاؤڈ پر بھیج کر آہستہ پروسیس کرانے کی ضرورت نہیں ہوگی۔ موقع پر، ریئل ٹائم میں، یہ بتا سکتا ہے کہ کس پینل میں ہاٹ اسپاٹ ہے۔ معائنہ کی کارکردگی اور ردعمل کی رفتار دونوں ایک قدم اور بڑھ جاتی ہیں۔
موقع پر فیصلہ کرنے کی قدر ایک چکر بچانے سے زیادہ ہے۔ کمپیوٹ کو ایج پر رکھنے کا مطلب ہے کہ کمزور سگنل والے دور دراز پلانٹس میں بھی معائنہ چل سکتا ہے؛ کوئی مشتبہ ہاٹ اسپاٹ نظر آئے تو آپ موقع پر نشان لگا کر فوراً دوبارہ اڑان بھر کر تصدیق کر سکتے ہیں، ڈیٹا واپس آنے اور دستی جائزے کے بعد دوسری پرواز کا انتظار نہیں۔ سینکڑوں میگاواٹ میں ناپے جانے والے بڑے پلانٹس کے لیے جن کے ماڈیولز لاکھوں میں گنے جاتے ہیں، یہ موقع پر ریئل ٹائم صلاحیت براہ راست فیصلہ کرتی ہے کہ مکمل معائنہ گھنٹوں لے گا یا دنوں۔
اختتام: ہر زیادہ گرم ہونے والے پینل کے لیے چھپنے کی کوئی جگہ نہیں
پیچھے مڑ کر دیکھیں تو SESPNet کی چالاکی کوئی پیچیدہ ڈھانچہ یکجا کرنے میں نہیں بلکہ صحیح علامات کا علاج کرنے میں ہے۔ انفراریڈ کنٹراسٹ کم ہے، تو سیمنٹک افزودگی پس منظر کو دباتی ہے۔ نقص کا پیمانہ بے ترتیب ہے، تو پیرامڈ پولنگ تمام سائز ڈھانپتی ہے۔ چھوٹے اہداف آسانی سے کھو جاتے ہیں، تو چینل اٹینشن انہیں واپس پکڑتی ہے۔ تین اقدامات، ہر ایک اپنے کام کے لیے، اور چھڑی آگے بڑھاتے ہوئے۔
اس سے نایاب بات یہ ہے کہ اس نے درستگی کی خاطر ماڈل کو موٹا نہیں کیا۔ بہت سے الگورتھم اندھا دھند زیادہ درستگی کے پیچھے بھاگتے ہیں، آخر میں بھاری ہو جاتے ہیں، رفتار گرا دیتے ہیں، اور ایمبیڈڈ ڈیوائس پر فٹ بھی نہیں ہو پاتے۔ SESPNet درستگی میں سرفہرست رہتے ہوئے اپنی رفتار برقرار رکھتا ہے، اور اس نے شدید کم کی گئی کمپیوٹ کا امتحان بھی پاس کیا۔ درست، تیز اور ہلکا کا یہی توازن بالکل وہی خوبی ہے جس کی میدان میں سب سے زیادہ قدر کی جاتی ہے۔ کوئی ٹیکنالوجی اچھی ہے یا نہیں، اس کا انحصار اس بات پر ہے کہ وہ کسی حقیقی پلانٹ میں حقیقی کام کر سکتی ہے یا نہیں۔
92.1% اوسط اوسط درستگی، 62.4 فریم فی سیکنڈ، اور اتنا چھوٹا کہ ہتھیلی کے سائز کے ڈبے میں ریئل ٹائم چل سکے۔ یہ تین اعداد مل کر ایک ایسا اوزار بناتے ہیں جو واقعی پلانٹ تک جا کر کام کر سکتا ہے۔ یہ ایک مدھم سرمئی انفراریڈ تصویر، جو کبھی انسانی آنکھ کے لیے بھی مشکل تھی، کو ایک صحت رپورٹ میں بدل دیتا ہے جہاں نقائص کے لیے چھپنے کی کوئی جگہ نہیں۔
جب اس جیسے الگورتھم سے لیس ڈرون نیلے صفوں کے کھیت پر کھیت پر جھاڑو دیتا ہے، تو ہر خاموشی سے زیادہ گرم ہونے والا پینل پہلے ہی لمحے میں پکڑا اور نمٹایا جاتا ہے۔ چھپے ہوئے ہاٹ اسپاٹس نظر آ جاتے ہیں، اور بظاہر چھوٹے خطرات ختم کر دیے جاتے ہیں۔ جو چیز قائم رہتی ہے وہ بالکل وہی پلانٹ ہے جو سورج کی روشنی کو بجلی میں بدلتا ہے، طویل، محفوظ اور پوری صلاحیت پر۔
Ooitech کا نقطہ نظر
یہاں ہمیں سب سے زیادہ حیران کن بات یہ لگتی ہے کہ detection اور manufacturing ایک ہی reliability سکے کے دو رخ ہیں۔ فیلڈ میں نشان زد ہونے والا hotspot اکثر لائن پر پیدا ہونے والی micro-crack یا cold solder joint تک واپس جاتا ہے، اسی لیے module production line پر stringer welding، layup alignment اور lamination control اتنی اہمیت رکھتے ہیں۔ ان مراحل کو درست کریں تو آپ پہلے ہی فیلڈ میں کم hotspots بھیجتے ہیں۔ اگر آپ دیکھنا چاہتے ہیں کہ حقیقی module line کیسے بنائی اور ٹیون کی جاتی ہے، تو Ooitech YouTube چینل (www.youtube.com/ooitech) پر ہماری factory walkthroughs ایک نظر اور subscribe کے قابل ہیں۔